
Industriële robotarmen werken vandaag meestal achter hekken. Ze kunnen met hoge snelheid zware objecten verplaatsen en herhalen die beweging duizenden keren per dag. Dat maakt ze efficiënt, maar ook potentieel gevaarlijk. De klassieke oplossing is eenvoudig: scheid mens en machine. Robots krijgen hun eigen werkruimte, afgebakend in veiligheidszones. Zodra iemand die zone betreedt, stopt de robot automatisch. Dat model werkt goed zolang robots en mensen niet echt moeten samenwerken.
Door nieuwe technologische ontwikkelingen, zoals de opkomst van zelflerende AI-modellen, zullen we robots voor steeds meer taken kunnen inzetten, vaak in de buurt van mensen. Dat stelt nieuwe eisen aan veiligheid.
Tegelijk moeten robots snel en wendbaar blijven, want snelheid bepaalt in grote mate de productiviteit en het economische rendement van industriële robots. Niet elke toepassing vraagt maximale snelheid, maar efficiëntie blijft cruciaal.
Robotveiligheid vandaag
De vraag naar veiligheid en snelheid kwam voor het eerst ter sprake bij de ontwikkeling van collaborative robots, of cobots. Ze voeren taken uit in de nabijheid van menselijke operatoren. Bij hun ontwerp vertrekken ingenieurs vanuit een risicoanalyse: welke impact mag een fysieke botsing hebben wanneer een robot een mens raakt? Internationale normen, zoals ISO/TS 10218-2, leggen biomechanische limieten vast voor verschillende delen van het menselijk lichaam. De maximaal toegelaten kracht op een hand is bijvoorbeeld veel lager dan die op een schouder.
Op basis van die limieten beperken ontwerpers de massa, snelheid en kracht van een robotarm. Ze houden daarbij ook rekening met gereedschappen en lasten die de robot draagt. Er worden ook technische maatregelen ingebouwd om botsingen minder gevaarlijk te maken. Zo gebruiken cobots vaak aandrijvingen met een zekere flexibiliteit, waardoor een robotarm bij contact een beetje kan meegeven. Sensoren meten bovendien continu de krachten in de gewrichten, zodat de robot onmiddellijk kan reageren wanneer een onverwachte weerstand wordt gedetecteerd.
Het is een betrouwbare aanpak, maar veiligheid wordt pas gegarandeerd op het moment van contact. Daardoor moeten cobots hun snelheid continu beperken om de impact te minimaliseren.
Om toch sneller te kunnen werken, wordt vaak gebruikgemaakt van Speed and Separation Monitoring (SSM). Daarbij past de robot zijn snelheid continu aan op basis van de afstand tot een persoon: veraf kan hij snel bewegen, komt iemand dichterbij, dan vertraagt hij of stopt hij volledig. Zo wordt veiligheid gecombineerd met hogere productiviteit.
Die afstand kan op verschillende manieren gemeten worden. Externe sensoren zoals laserscanners, radar- of camerasystemen detecteren de ruimte rond de robot. Wanneer iemand de veiligheidszone nadert, vertraagt of stopt de robot automatisch. Deze systemen kunnen botsingen vermijden, maar hebben ook beperkingen: ze vereisen vaak vaste installaties rond de robot die de volledige omgeving moeten overzien en nemen extra ruimte in. Bovendien functioneren zulke systemen minder goed wanneer objecten of machines het zicht van de sensor blokkeren, waardoor de betrouwbaarheid en dus ook de veiligheid in het gedrang komen.
Een alternatief is om sensoren rechtstreeks op de robot te monteren. Ze detecteren objecten op korte afstand voordat er contact is, bijvoorbeeld via capacitieve sensortechnologie – vergelijkbaar met hoe een aanraakscherm op een smartphone een vinger detecteert. De detectieafstand blijft echter beperkt, vaak tot enkele centimeters, waardoor de robot pas laat kan reageren en zijn snelheid alsnog moet beperken omwille van veiligheidsoverwegingen.
Die beperkingen maken duidelijk dat het ook hier op hetzelfde neerkomt: de robot vertraagt zodra een mens te dichtbij komt. Hoe vroeger een robot zijn omgeving kan waarnemen, hoe meer tijd hij heeft om te reageren en hoe efficiënter hij kan blijven werken.
Daarom verschuift de aandacht naar systemen die hun omgeving continu monitoren en anticiperen op wat er zal gebeuren. Robots passen hun gedrag daarbij in real time aan: ze vertragen wanneer iemand nadert en maken dat ook zichtbaar, bijvoorbeeld via lichtsignalen, zodat mensen begrijpen wat de robot doet en waarom. Zo ontstaat een dynamische interactie tussen mens en robot, waarin veiligheid en efficiëntie voortdurend in balans worden gehouden.
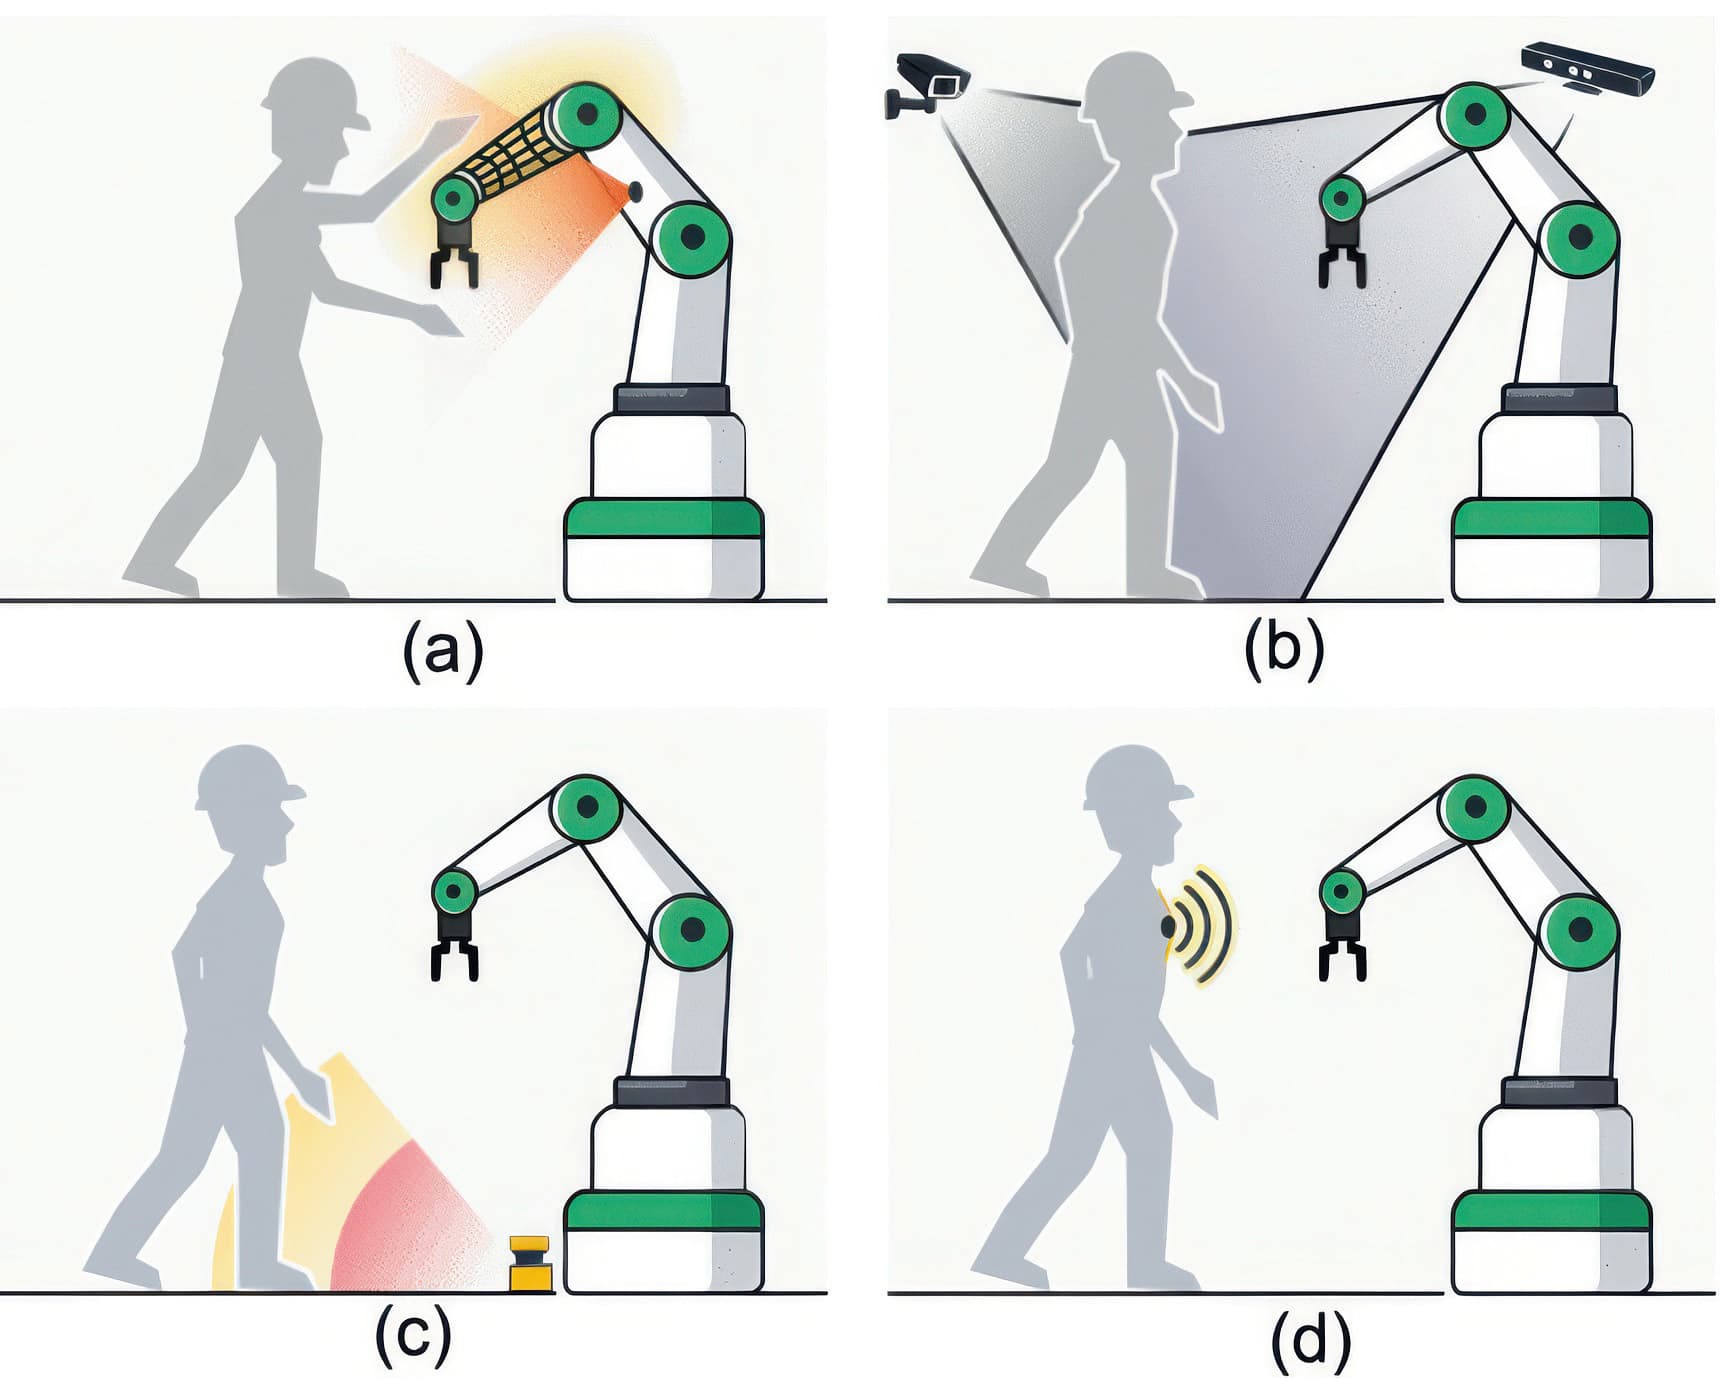
Drie verschillende benaderingen voor de installatie van veiligheidssensoren bij de samenwerking tussen mens en cobot. A: de sensoren zijn op de robotarm zelf geïntegreerd om aanrakingen of nabijheid te detecteren. B: externe sensoren, zoals camera’s, bewaken de gedeelde werkruimte van bovenaf. C: een laserscanner op de grond scant de veiligheidszone rondom de cobot. Externe sensoren zoals laserscanners, radar- of camerasystemen detecteren de ruimte rond de robot. Wanneer iemand de veiligheidszone nadert, vertraagt of stopt de robot automatisch.
Nieuwe generatie robotperceptie
Er wordt volop gewerkt aan de combinatie van sensortechnologieën om robots snel te laten werken wanneer er niemand in de buurt is en veilig wanneer mensen naderen.
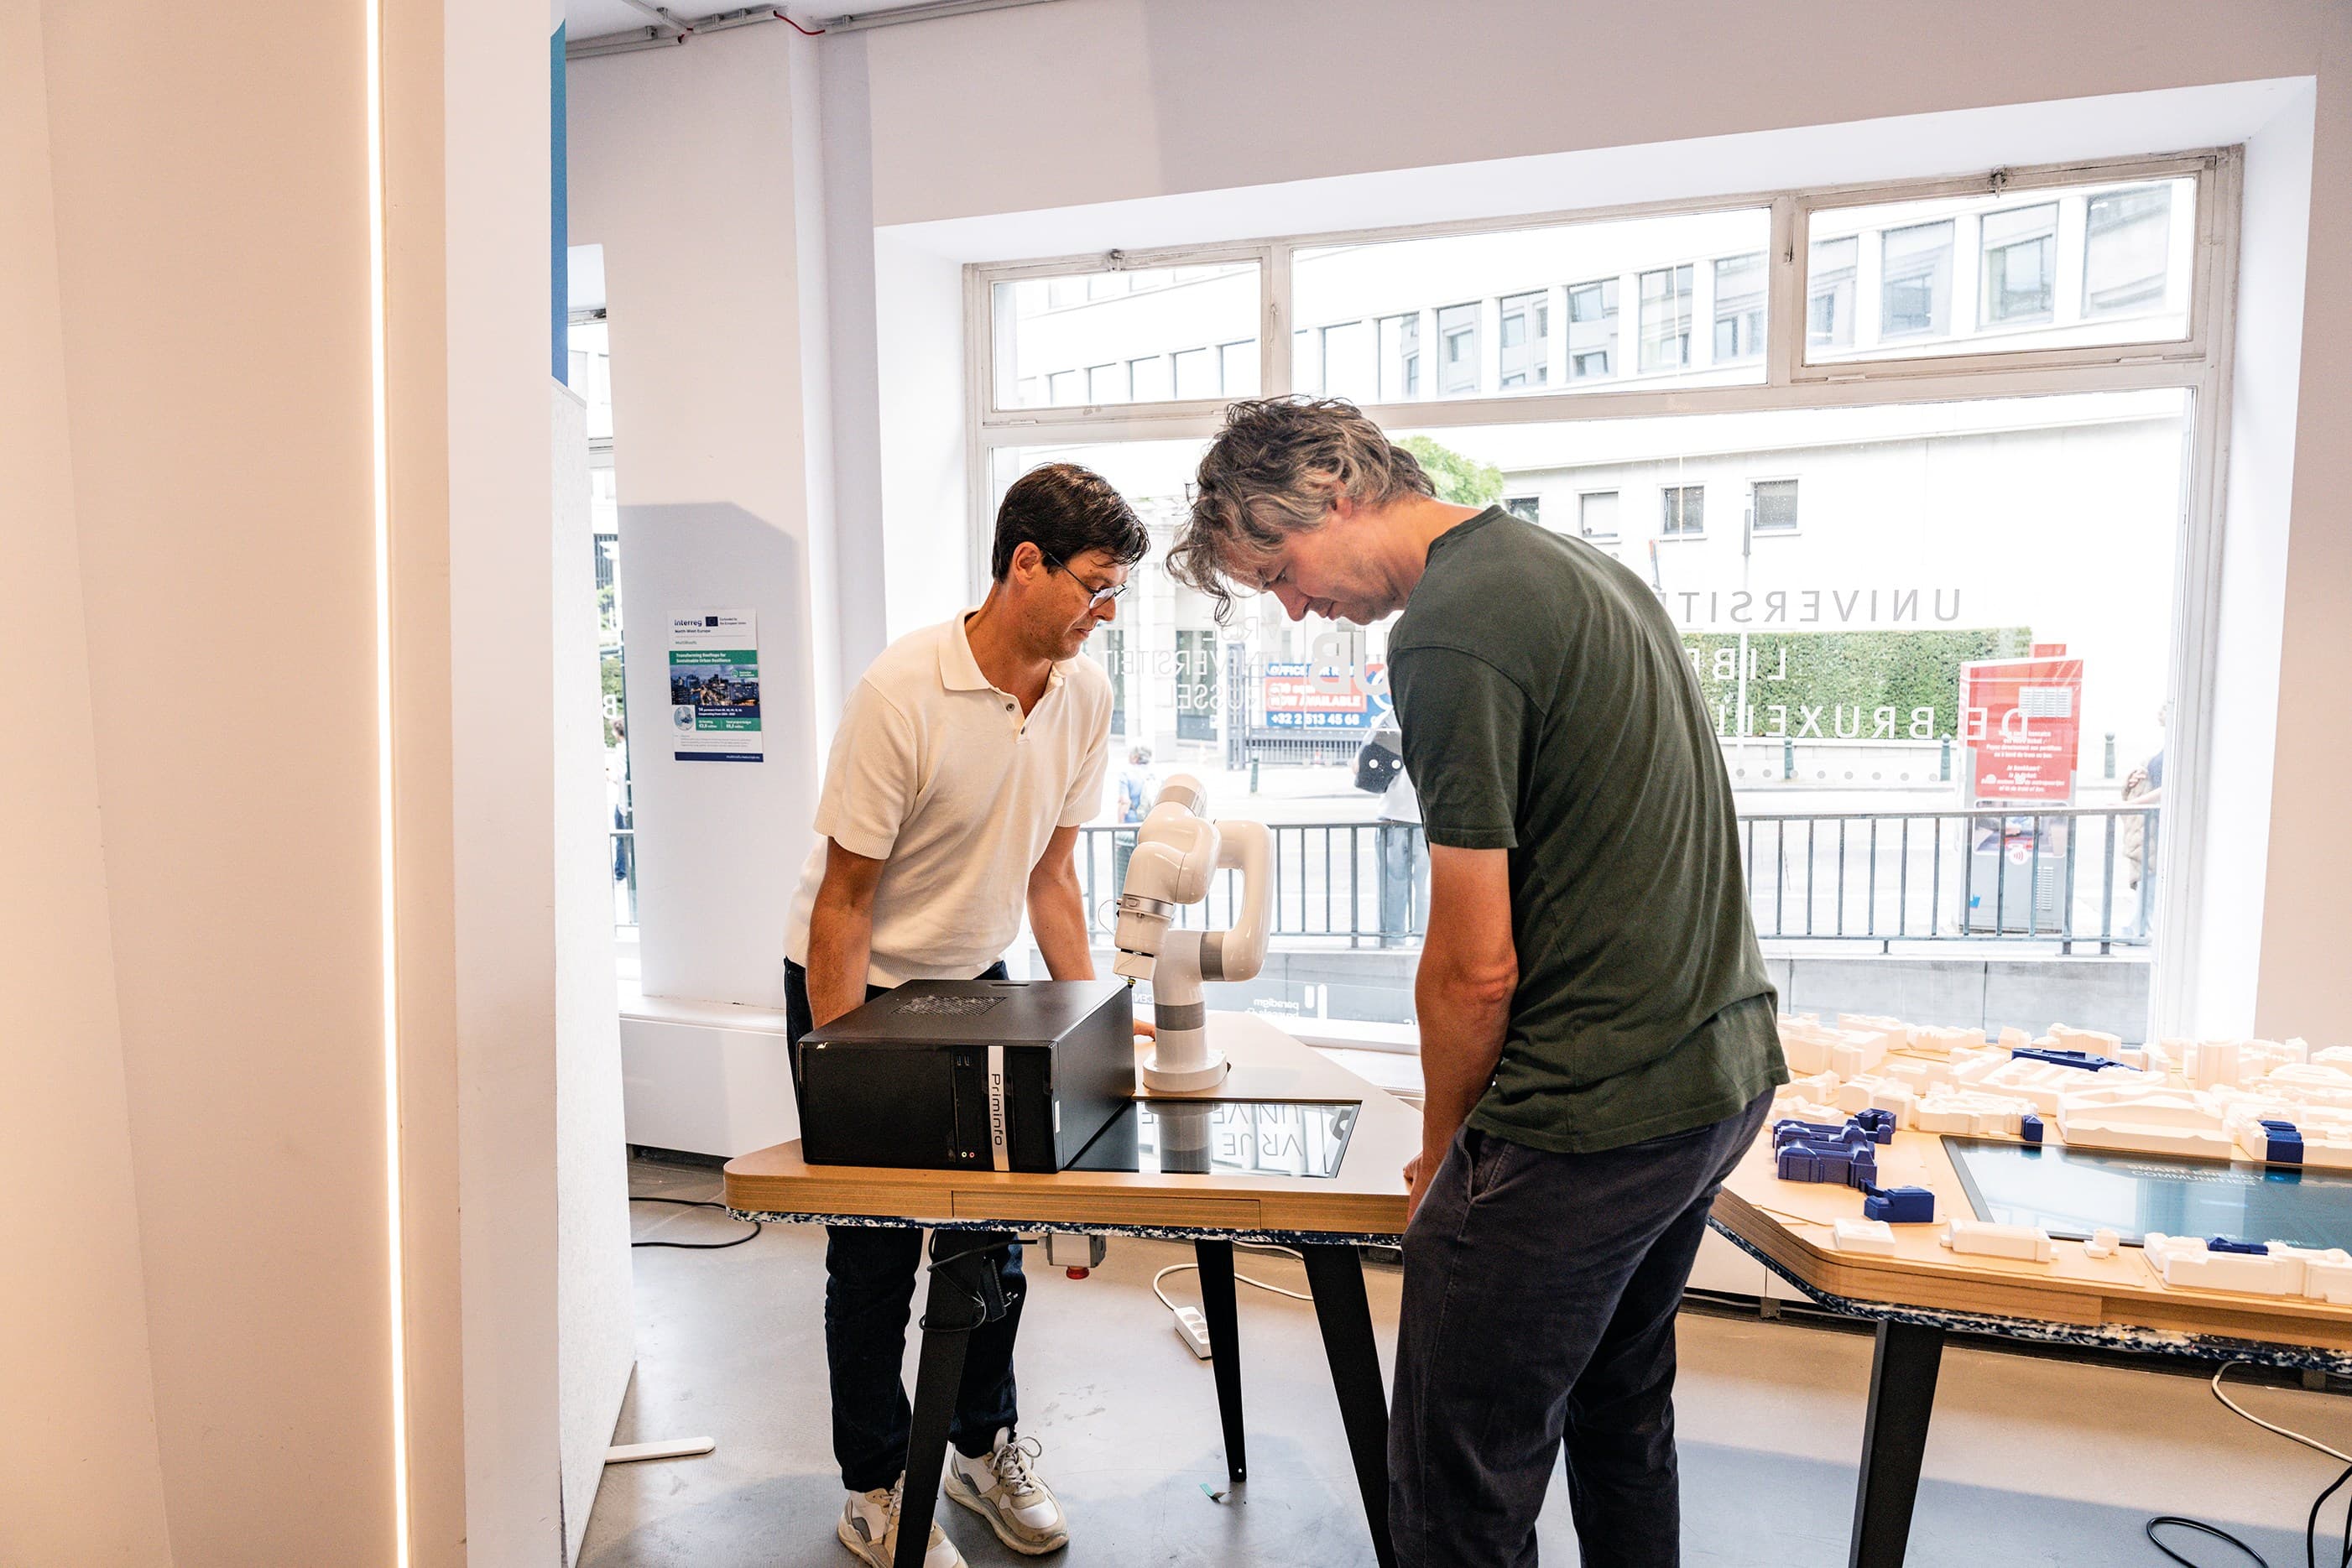
Een concreet voorbeeld is het SAFEBOT-project van imec en de VUB waarbij onderzoekers een perceptie-pod ontwikkelden die rond een robotarm wordt geplaatst. De pod combineert verschillende sensoren: stereocamera’s voor detectie op grotere afstand, time-of-flight-sensoren voor nauwkeurige metingen op korte afstand en thermische sensoren om mensen betrouwbaar te herkennen. Via sensorfusie worden de gegevens van de sensoren gecombineerd en zo wordt een gedetailleerde driedimensionale kaart van de omgeving rond de robot gegenereerd.
Die informatie wordt vervolgens razendsnel verwerkt tot een interne kaart, een zogenoemde bezettingskaart, die continu aangeeft welke zones vrij zijn, waar zich mensen of objecten bevinden en hoe de omgeving verandert. Ze maakt ook een onderscheid tussen stilstaande en bewegende objecten en houdt zelfs bij welke delen van de omgeving nog niet waargenomen zijn. Daarnaast kan de robot ook zijn eigen positie en bewegingen in rekening brengen, zodat hij zijn eigen arm of lichaam niet als obstakel interpreteert.
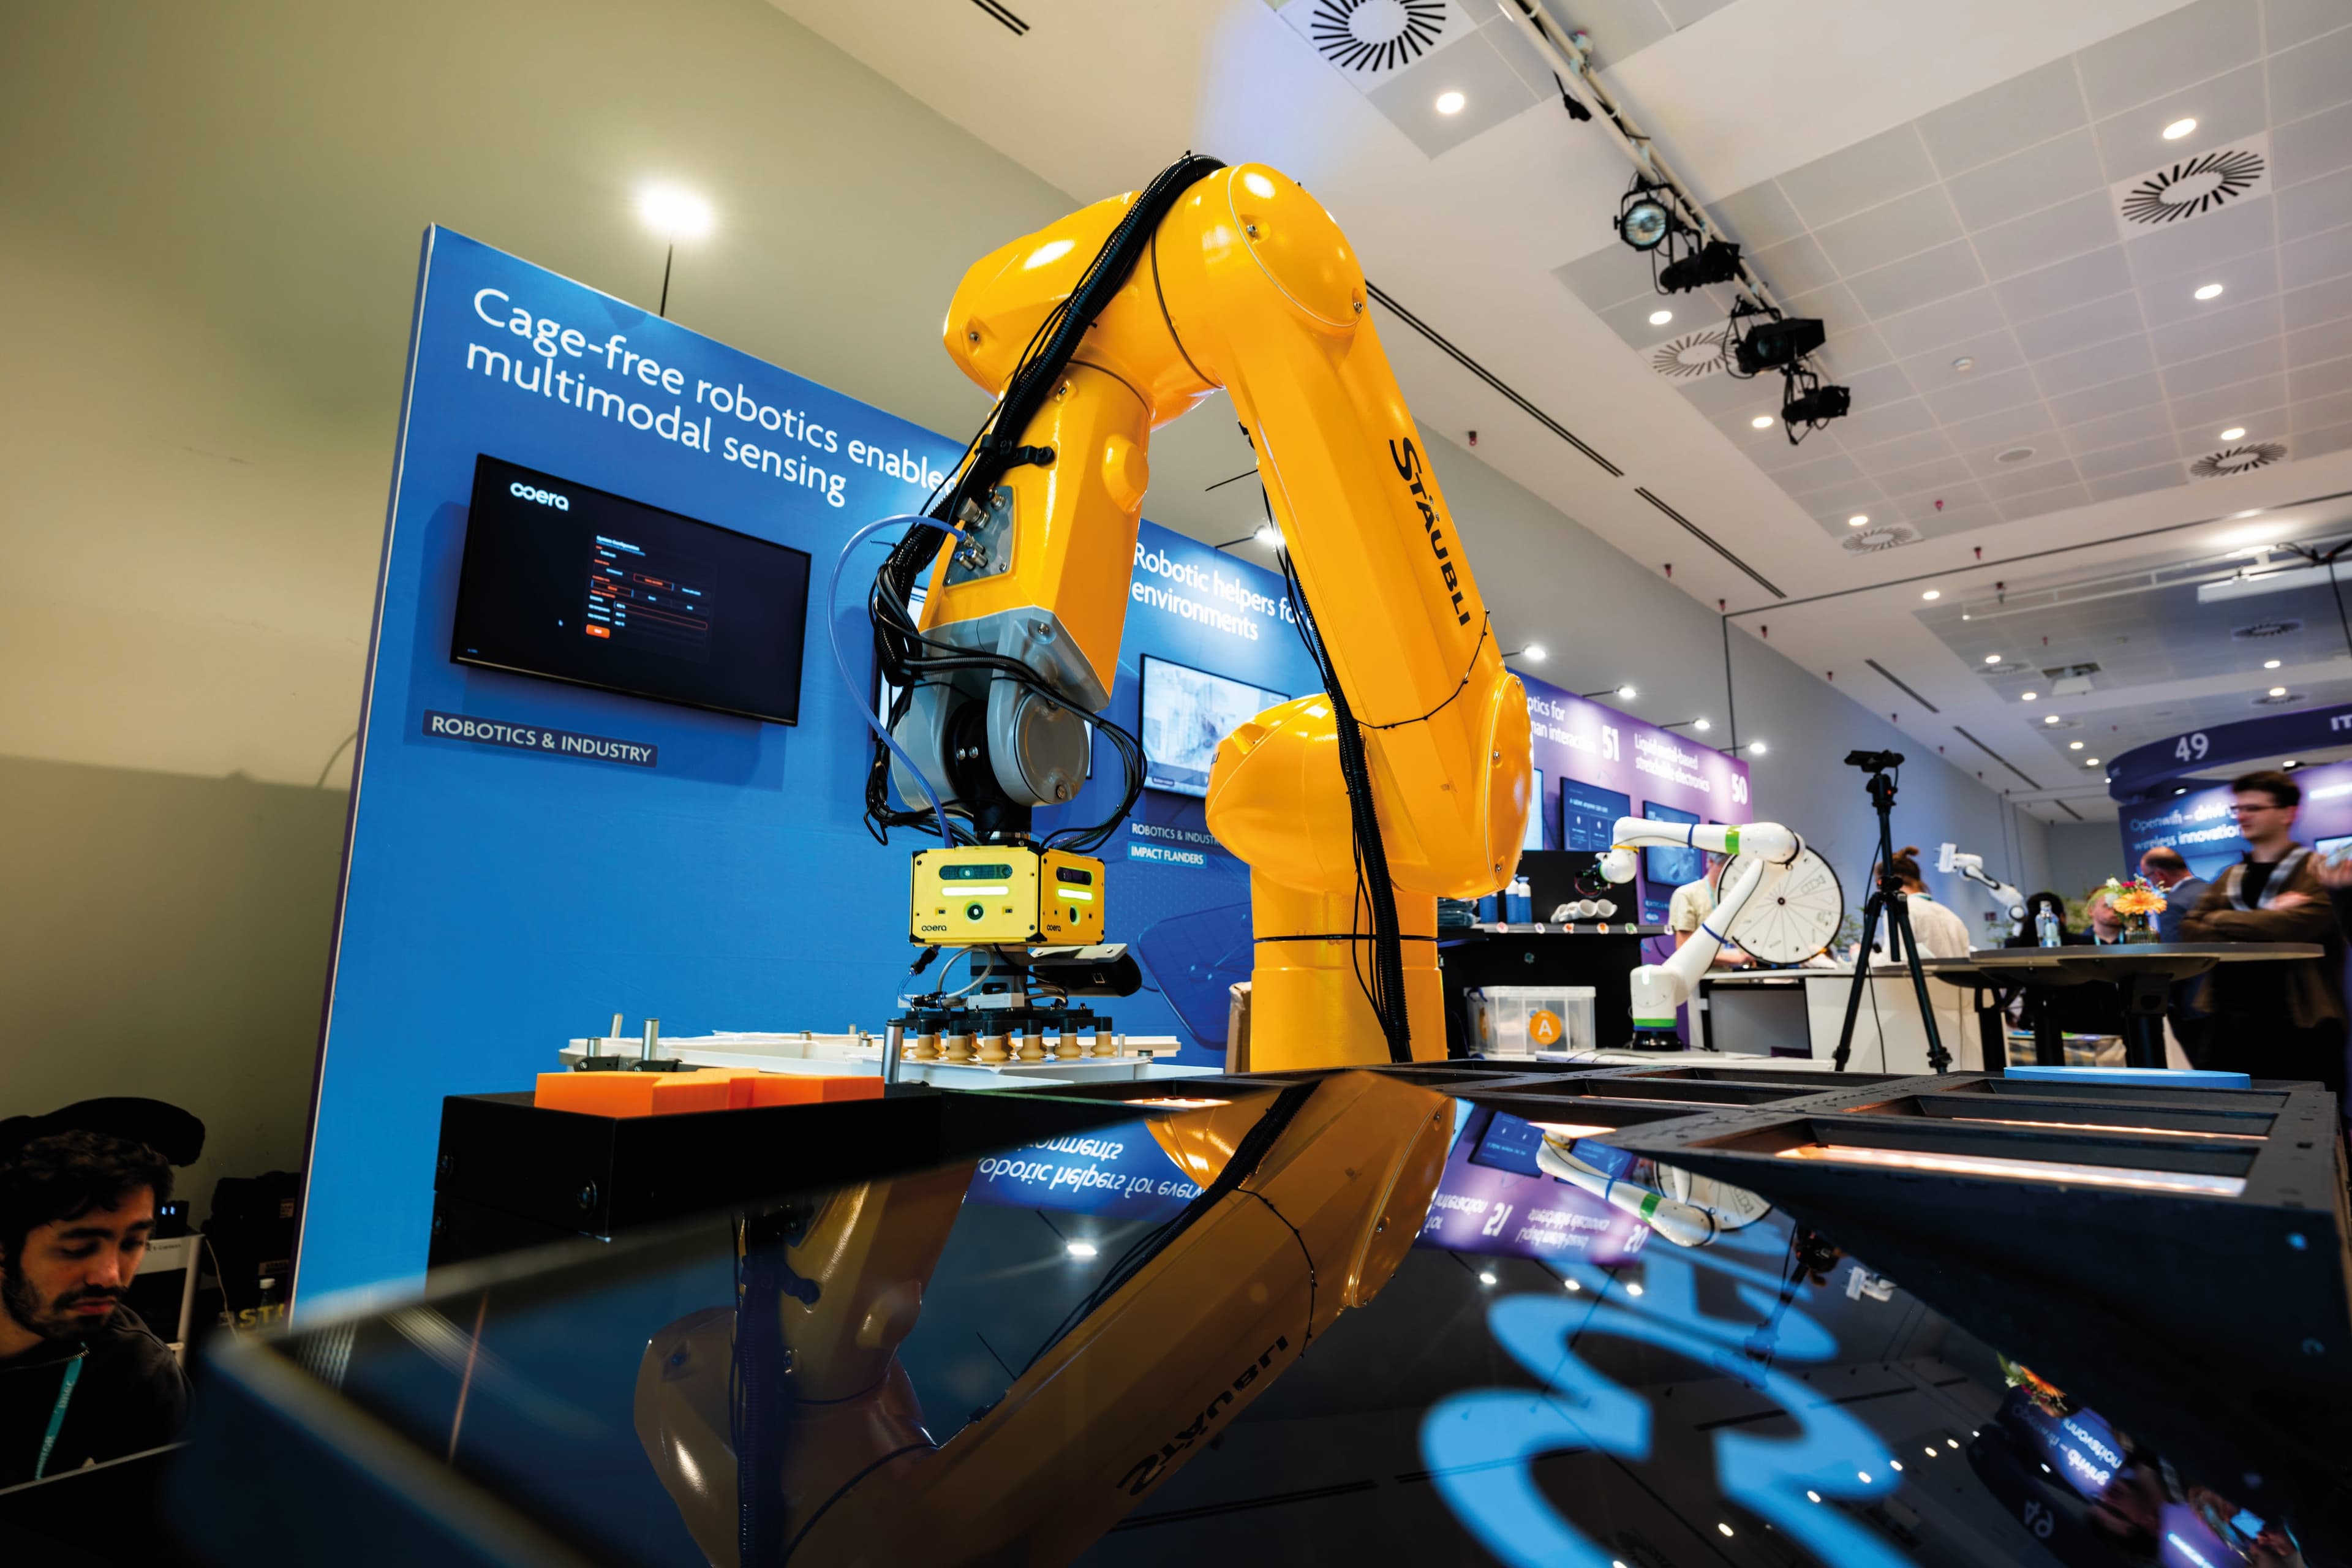
De technologie vormt vandaag de basis voor de spin-off coera, die het systeem verder ontwikkelt voor industriële toepassingen. Constantin Scholz (coera, imec-VUB): ‘AI verandert hoe robots denken en bewegen, maar intelligentie alleen maakt een systeem nog niet veilig. Elk autonoom systeem heeft een gecertificeerde “supervisor” nodig die het niet kan omzeilen. Dat is precies de laag die coera bouwt: een onafhankelijk perceptiesysteem dat fabrikanten toelaat om AI-gestuurde robots op de werkvloer te vertrouwen.’
Zonder standaarden geen veilige robots
Nieuwe generaties robots brengen ook nieuwe veiligheidsvragen met zich mee. Daarom werken internationale standaardisatieorganisaties zoals ISO, IEEE en ASTM aan aangepaste richtlijnen voor veilige mens-robotinteractie. Ook regelgeving evolueert: de Europese Machinery Regulation (EU) 2023/1230, die in 2027 van kracht wordt, zal strengere eisen stellen aan autonome robots, onder meer rond betrouwbare detectie van mensen en obstakels.
Opvallend is dat recente veiligheidsnormen niet langer spreken over cobots, maar over collaborative applications. Veiligheid hangt namelijk niet alleen af van de robot zelf, maar van het volledige systeem: de robot, zijn gereedschap, de werkplek, de besturing en de nabijheid van menselijke operatoren. Voor elke toepassing moet daarom een specifieke risicoanalyse gebeuren. Voor humanoïde robots bestaan er nog geen specifieke veiligheidsstandaarden, maar die zijn in ontwikkeling.
Welke impact mag een botsing hebben wanneer een robot een mens raakt? De maximaal toegelaten kracht op een hand is veel lager dan die op een schouder.
Alleen door technologie in realistische omgevingen te testen, leren we welke oplossingen echt werken
Veiligheid als systeemarchitectuur
Nieuwe sensortechnologie is een belangrijke stap, maar perceptie alleen volstaat niet om robots veilig tussen mensen te laten werken. Veiligheid moet geïntegreerd worden in de volledige robotarchitectuur: van dataverwerking en controle-algoritmen tot besluitvorming en interactie met mensen. Software en hardware moeten naadloos samenwerken.
Daarbij is snelheid cruciaal. Elke vertraging in de verwerking van sensordata betekent dat de robot ondertussen verder beweegt, met een verhoogd risico op een botsing. De nood aan snelle dataverwerking stelt hoge eisen aan de onderliggende hardware en verklaart mee waarom krachtigere en gespecialiseerde chips steeds belangrijker worden. Ze leveren de rekenkracht die nodig is om systemen continu te laten reageren op hun omgeving en trajecten in real time aan te passen wanneer mensen of obstakels in de buurt komen. Veiligheid ontstaat dus niet in één component, maar in de samenwerking tussen meerdere lagen van het systeem.
Ook artificiële intelligentie speelt een steeds grotere rol. AI-modellen kunnen objecten herkennen, gedrag voorspellen en voorstellen doen voor bewegingen. Maar ze maken ook fouten of hallucineren. Waar dat bij veel toepassingen beperkt blijft tot een fout antwoord, kan het bij robots meteen fysieke gevolgen hebben. Uit recent onderzoek blijkt dat geavanceerde AI-modellen geregeld fysieke veiligheidsregels overtreden in complexe scenario’s.
Daarom steunen belangrijke veiligheidsfuncties op systemen die voorspelbaar en controleerbaar werken. SAFEBOT is een goed voorbeeld: het toetst voorgestelde bewegingen aan vooraf bepaalde veiligheidsmarges en legt grenzen op aan de robot. Zo worden bewegingen enkel uitgevoerd wanneer ze binnen die marges blijven, en anders worden ze automatisch aangepast of geblokkeerd, nog vóór de robot effectief in de buurt van een persoon komt.
Daar komt nog een extra dimensie bij: cybersecurity. Robots zijn namelijk steeds vaker verbonden met netwerken of cloudsystemen voor updates, data-analyse of AI-training. De systemen en data moeten dus ook beschermd worden tegen digitale aanvallen. De EU legt daarvoor steeds strengere eisen op, zoals via de AI Act en de Cyber Resilience Act.
Bram Vanderborght (imec – VUB): ‘Al die factoren samen maken duidelijk dat veiligheid voor toepassingen waar mens en robot elkaars ruimte delen vanaf het begin geïntegreerd moet worden in de volledige robotarchitectuur.’
Robots testen in de echte werkomgeving
Nieuwe robottechnologie moet niet alleen in het lab werken, maar ook in de complexe en vaak onvoorspelbare omstandigheden van de echte wereld, zoals op bouwwerven, in magazijnen of bestaande productieomgevingen. Dat is niet vanzelfsprekend, omdat die werkplekken oorspronkelijk niet zijn ontworpen met robots in gedachten, terwijl ze er wel veilig en productief moeten functioneren, samen met mensen.
Het onderzoeksprogramma imec.prospect zet in op samenwerking tussen onderzoeksinstellingen en bedrijven om nieuwe generaties robothelpers te ontwikkelen. Academische partners brengen expertise in robotica, sensoren en artificiële intelligentie. Industriële partners uit sectoren zoals productie, logistiek en bouw helpen om nieuwe technologie in realistische werkomgevingen te testen. Vaak gaat het om brownfieldomgevingen: fabrieken of werkplaatsen die al vanuit een bedrijfslogica zijn ingericht en waar weinig ruimte is om nieuwe infrastructuur te installeren.
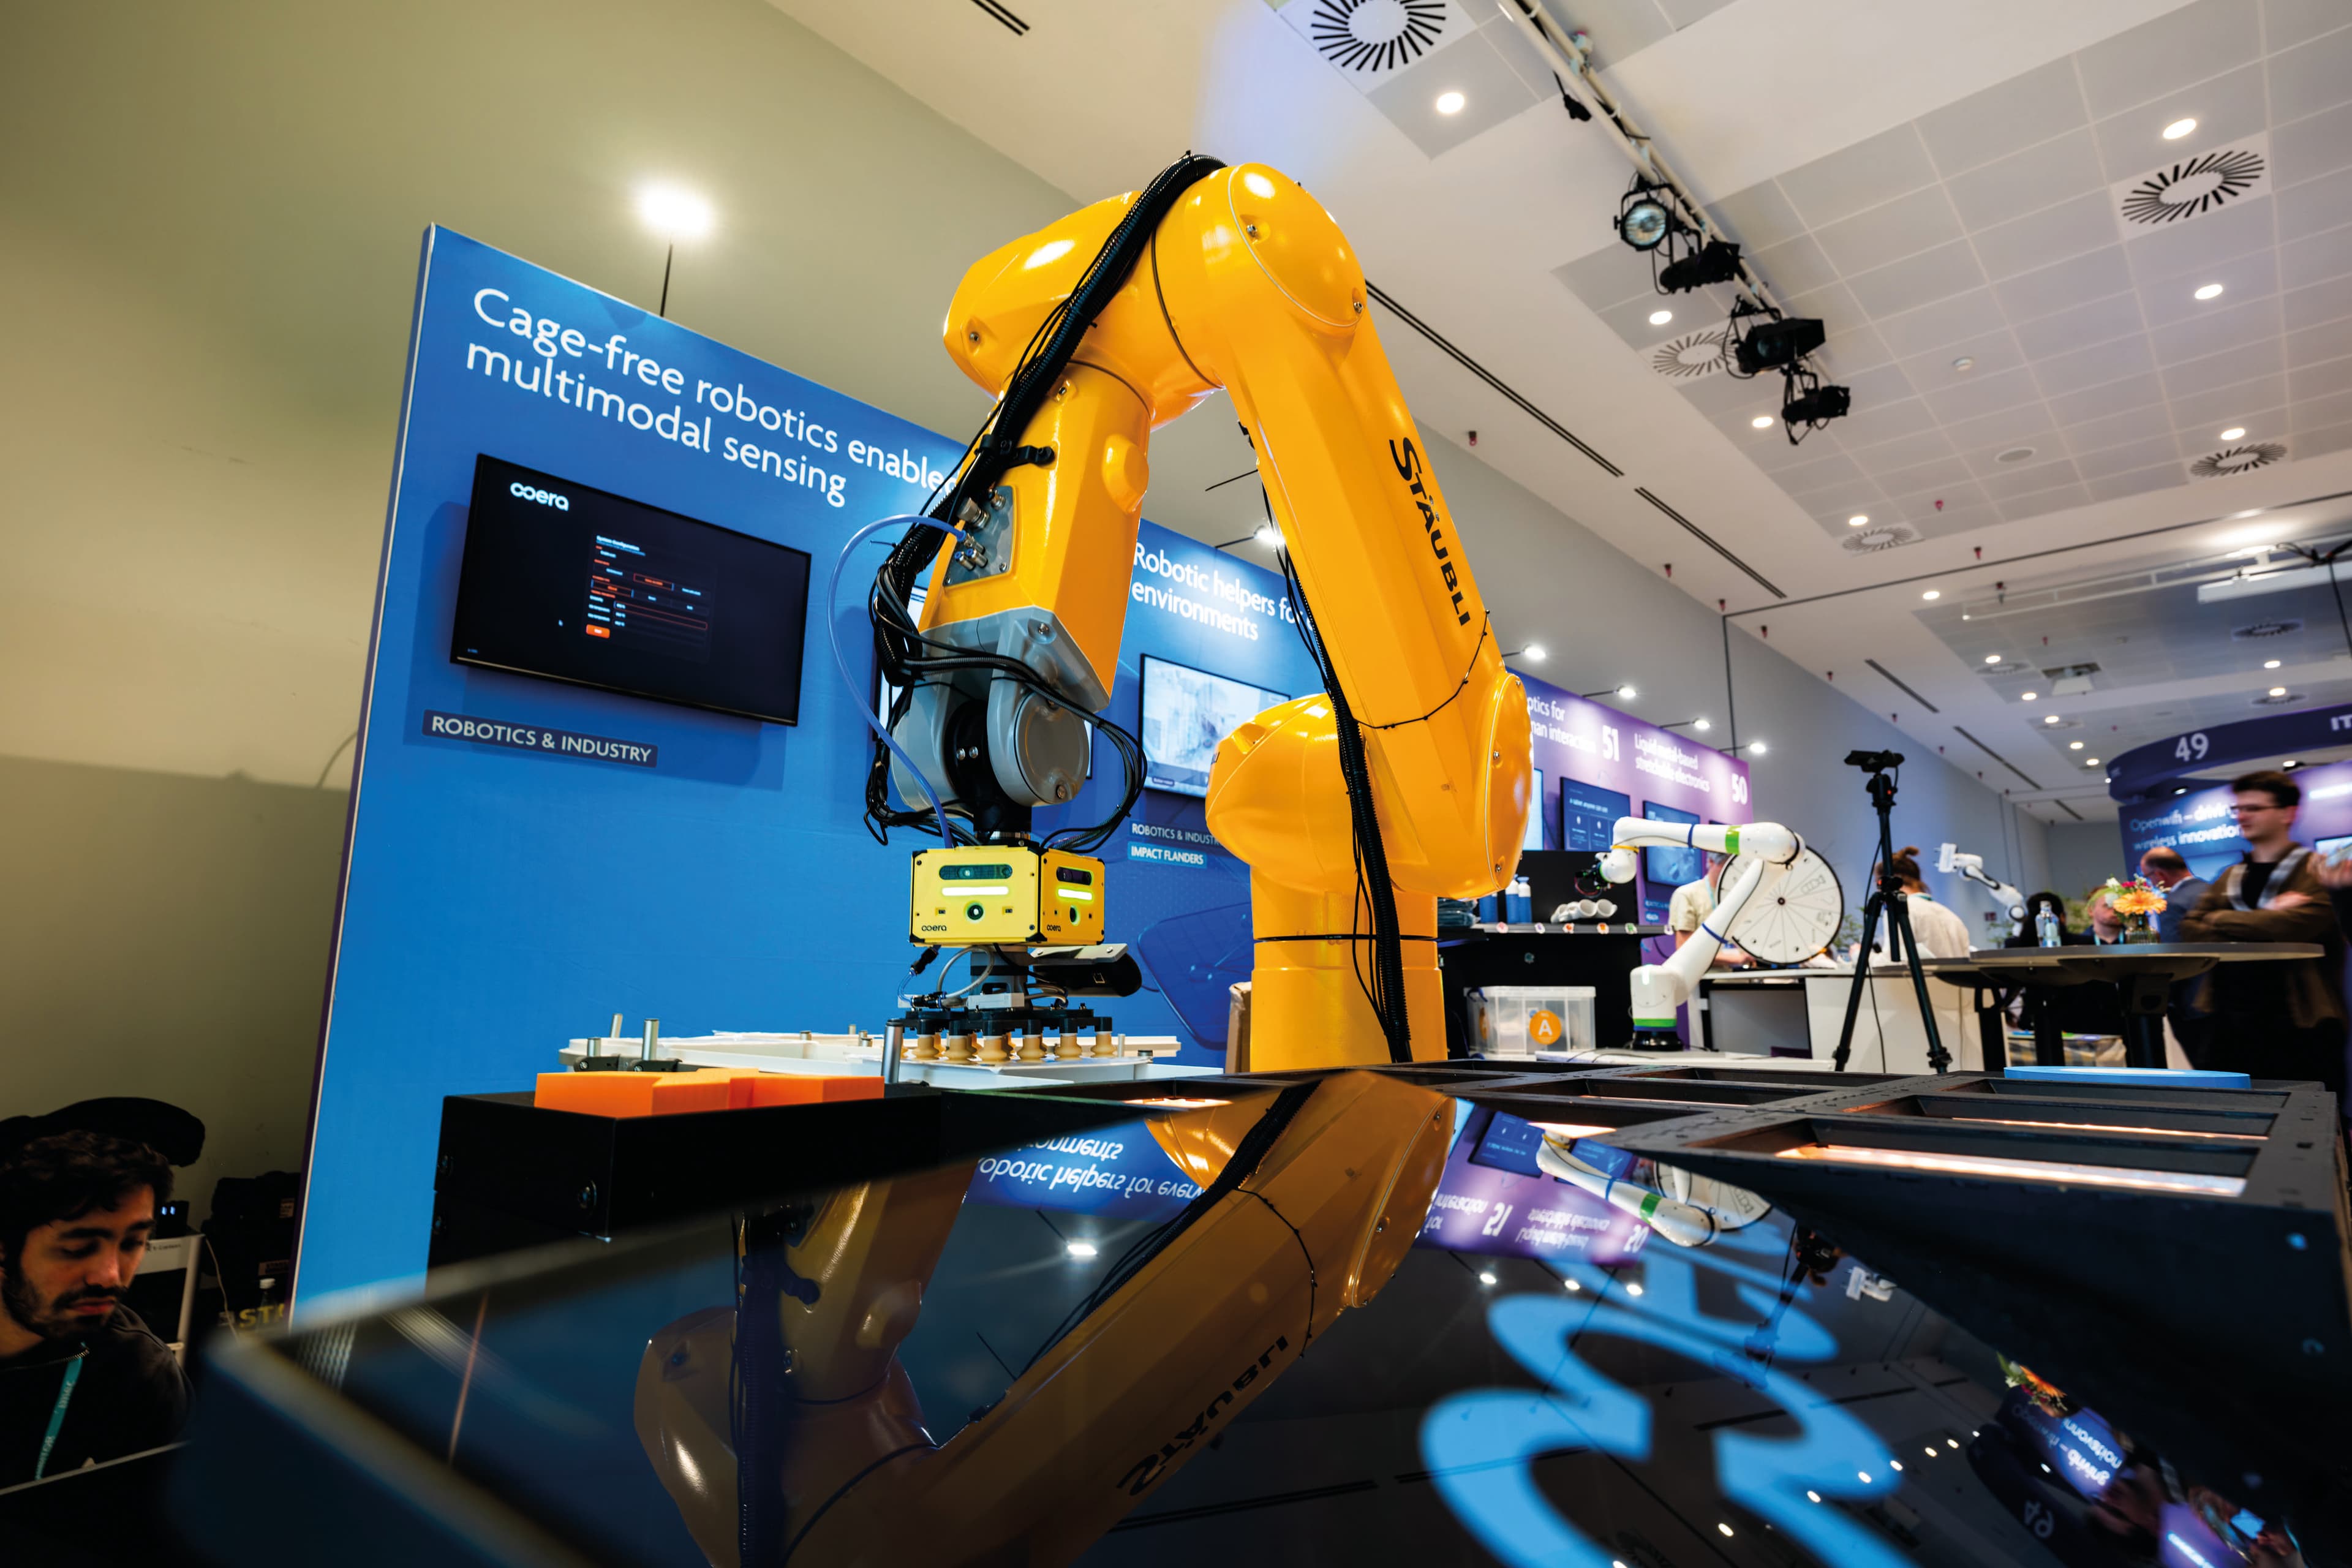
Een project zoals SAFEBOT helpt robots om zich veilig te bewegen. Rond de robotarm zit een perceptie-pod die verschillende sensoren combineert. Zo krijg je een gedetailleerde driedimensionale kaart van de omgeving rond de robot.
Renske Landeweert (prospectmanager bij imec): ‘Alleen door nieuwe technologie rechtstreeks in realistische omgevingen te testen, leren we welke oplossingen echt werken. Op bouwwerven bijvoorbeeld veranderen omstandigheden voortdurend door bewegende machines, nieuwe materialen en wisselende weersomstandigheden. In industriële productieomgevingen onderzoeken we hoe robots taken veilig en efficiënt kunnen ondersteunen in de nabijheid van mensen, niet alleen met robotarmen, maar ook met meer geavanceerde systemen zoals humanoïde robots.’
Robots buiten de kooi?
Robotkooien zullen niet verdwijnen. Voor veel industriële toepassingen blijven ze de eenvoudigste en veiligste oplossing, zeker wanneer robots met hoge snelheid repetitieve taken uitvoeren. In zulke situaties blijft het scheiden van mens en machine vaak de meest efficiënte aanpak.
Tegelijk ontstaan steeds meer toepassingen in logistiek, bouw, zorg en kleinere productieomgevingen en op termijn ook in onze straten, waar robots naast mensen moeten kunnen werken. Daar zijn flexibele robots nodig die hun omgeving voortdurend kunnen waarnemen en hun gedrag aanpassen aan wat er rondom hen gebeurt.
Onderzoekers in Vlaanderen en daarbuiten werken samen aan de verschillende technologische puzzelstukken die dat mogelijk maken: betere sensoren, snellere computing en slimmere controle-algoritmen. Door die puzzel te leggen kunnen robots stap voor stap uit hun afgebakende werkzones komen en uitgroeien tot collega’s op de werkvloer.
Dit stuk maakt deel uit van de EOS Wetenschap Special 2026 - Robotica.