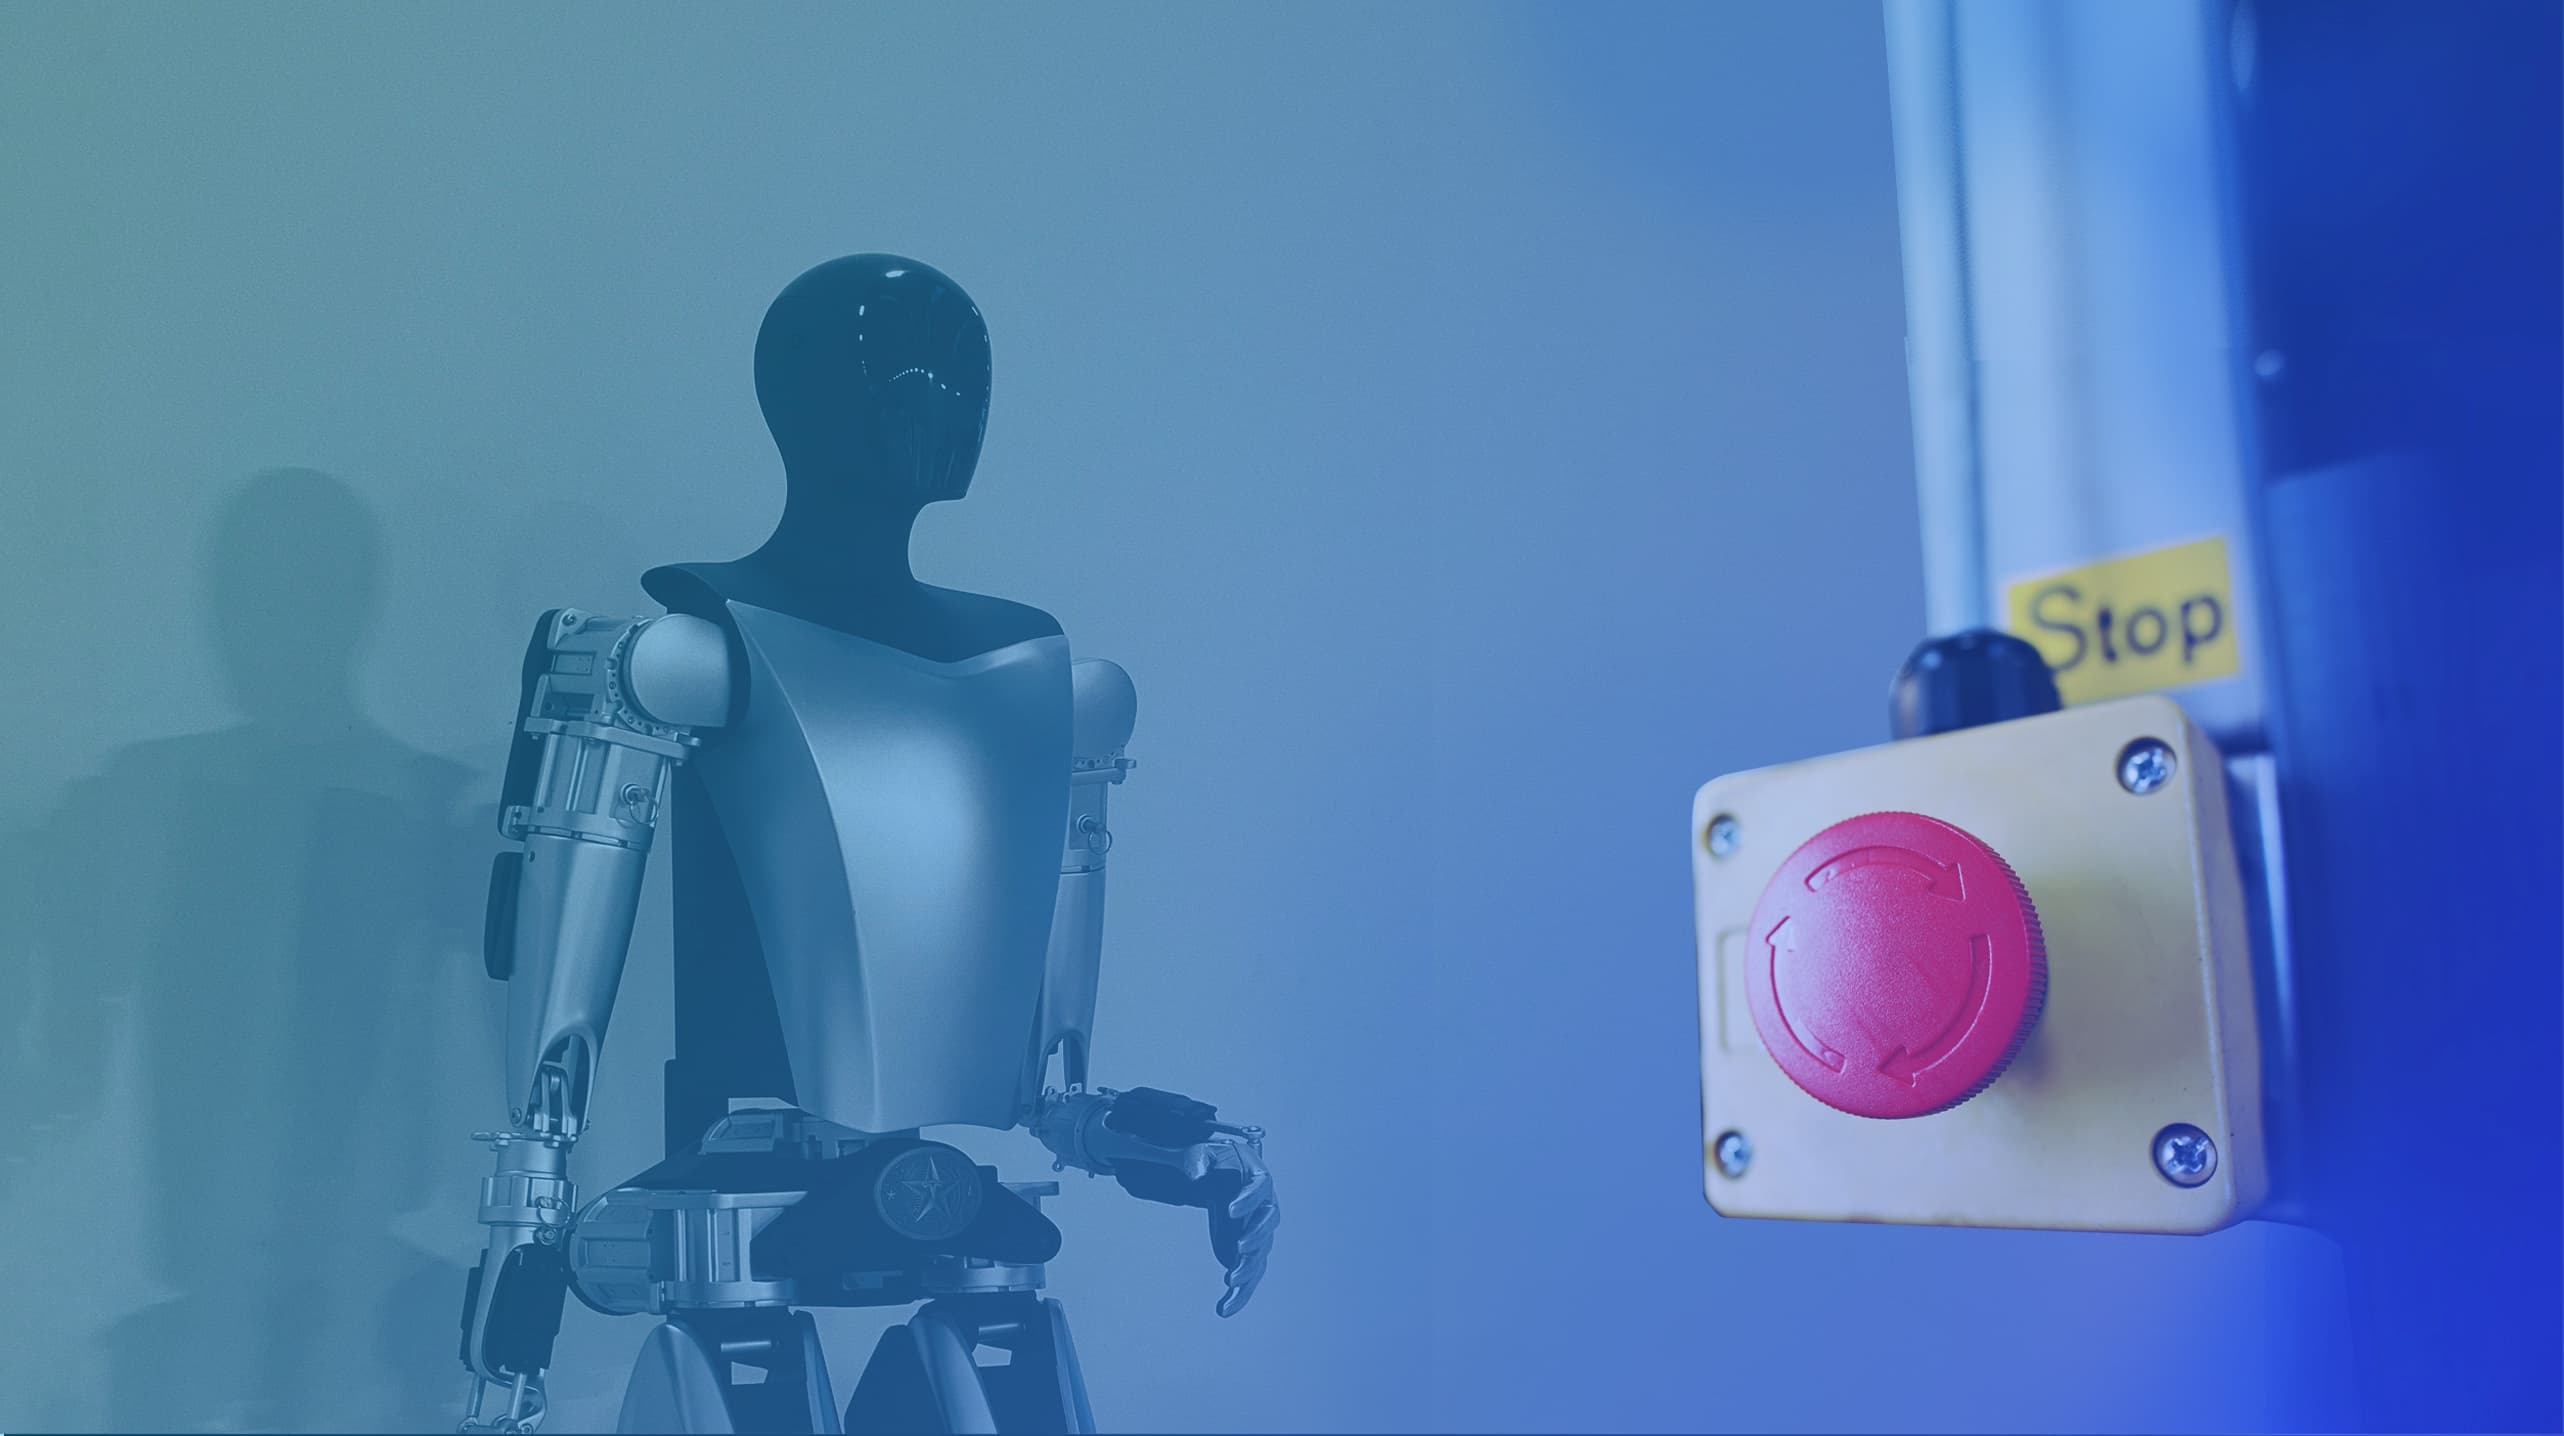

Vooraleer humanoïde robots een kaskraker kunnen worden in onze huiskamers, moeten ze extreem veilig zijn. De klassieke industrie-oplossing, de noodstop, zal niet volstaan. Veelbelovender is een onwrikbare, deterministische veiligheidslaag.
Onlangs stond ik met mijn kinderen in een waterpretpark. De zwembanden werden er automatisch naar boven getild. Alles was veilig achter een kooi opgesteld, en als er toch nog iets mis zou lopen, had je van die geel-rode knoppen. Eén klap op zo’n noodstop, en alles valt stil. Het is dé geruststelling van de industriële wereld: verlies je controle over een systeem, dan trek je de stekker eruit. Veiligheid is synoniem geworden met stilstand. Maar voor humanoïde robots is dat anders. Druk je op de noodstop, dan vallen ze om, en misschien wel op jou. Daarom proberen internationale experts in zogeheten ISO-werkgroepen veiligheidsstandaarden voor mensachtig robots te ontwikkelen.
Hét probleem is dat humanoids instabiel zijn. Ze moeten balanceren om rechtop te blijven. Dat maakt hen radicaal anders. Hoe laat je een humanoïde robot gecontroleerd stoppen? Hoe beëindig je een fout zonder er een grotere van te maken? Er circuleren veel video’s die illustreren waar dit concreet toe leidt: humanoids die neervallen, onverwachts een klap of trap uitdelen of beginnen te ‘hallucineren’. Wanneer generatieve AI hallucineert bij een tekst of foto, is dat soms grappig of ongepast. Bij robots betekent het échte –mogelijk zelfs onherstelbare- schade. uitdelen of beginnen te ‘hallucineren’. Wanneer generatieve AI hallucineert bij een tekst of foto, is dat soms grappig of ongepast. Bij robots betekent het échte –mogelijk zelfs onherstelbare- schade.
"Als generatieve AI bij een tekst hallucineert, is dat soms grappig. Robots kunnen echte en mogelijk zelfs onherstelbare schade aanrichten"
Wanneer ik sommige fabrikanten daarover aanspreek, krijg ik antwoorden die weinig vertrouwen inboezemen. “Hou genoeg afstand als je geen risico wil lopen”, klinkt het dan. De video’s van humanoïde robots die vandaag op de wereld losgelaten worden mogen dan wel imponerend zijn, maar deze robots zijn nog lang niet veilig genoeg om zich in ons dagelijks leven te mengen. Recent was er al een rechtszaak rond robotontwikkelaar Figure AI, waarbij een voormalige veiligheidsingenieur stelde dat de robots voldoende kracht ontwikkelen om een schedel te kunnen breken.
Naast de inherente risico’s, speelt onze eigen neiging tot antropomorfisme een kwalijke rol. Wanneer een systeem eruitziet als een mens, schrijven we het eigenschappen toe als inzicht, voorzichtigheid en empathie. Toen bezoekers op het Nerdlandfestival de Unitree G1 mochten bedienen, moesten we hen voortdurend aanmanen afstand te houden en, wanneer de robot dreigde om te vallen, hem niet te willen helpen. Bedrijven als Waymo hebben iconen en signalen ontwikkeld om voetgangers beter te laten begrijpen wat een zelfrijdend taxi gaat doen. Voor humanoïde robots zal een gelijkaardige aanpak nodig zijn. Ze zullen hun intenties moeten communiceren, zodat mensen hun gedrag kunnen interpreteren.
Willen we dat een mensachtige robot nuttige taken kan uitvoeren in de buurt van mensen, dan moet die een 360°-bewustzijn hebben van de obstakels en vooral de mensen rondom zich - denk aan een robot die groentjes snijdt in de keuken terwijl een kleuter binnenstormt. Het betekent dat je een superieur sensorsysteem nodig hebt, en in real-time snelheden en bewegingen moet aanpassen. Het betekent ook dat je de AI van de robot in toom moet houden om onveilige acties inherent onmogelijk te maken – via deterministische, vooraf bepaalde regels over wat veilig is.
Wat humanoïde robots allemaal kunnen: het wordt geweldig. Maar hier thuis komen ze pas binnen als we de evenknie van een noodstop ontworpen hebben, die ervoor zorgt dat zo’n robot zich bij fouten gecontroleerd en veilig blijft gedragen.
Deze column verscheen eerder in De Tijd.
Bram Vanderborght is als professor robotica verbonden aan Brubotics (VUB) en imec. Zijn onderzoek focust onder meer op het gebruik van zachte en zelfhelende actuatoren voor cognitieve en fysieke mens-robotinteractie, en dat in toepassingsdomeinen zoals gezondheid en productie.
Gepubliceerd op:
28 september 2026